
به گزارش حیات به نقل از ایرنا، این دوره با حمایت معاونت علمی، فناوری و اقتصاد دانشبنیان ریاستجمهوری و کمیته ملی رباتیک ایران برگزار شد و در کنار رقابتهای فناورانه، فرصتهایی برای محک مهارتهای حل مسئله، برنامهنویسی، طراحی و ساخت ربات و توسعه سامانههای هوشمند فراهم کرد.
در این دوره، شرکتکنندگان در لیگهای مختلف، هر یک با توجه به قوانین و مأموریتهای تعیینشده، مراحل متفاوتی را پشت سر گذاشتند. برخی تیمها رباتهای خود را پیش از مسابقه آماده کرده و در محل رقابت به آزمایش پرداختند، برخی دیگر با دریافت مأموریت در محل مسابقه، طراحی و ساخت ربات را از همانجا آغاز کردند و گروهی نیز در شرایط قرنطینه، قوانین و مأموریت جدیدی دریافت کردند و در مدت زمان محدودی برای اجرای آن آماده شدند.
در لیگ «امدادگر خط»، ۲۹ تیم دانشآموزی در دو بخش مقدماتی و پیشرفته با یکدیگر رقابت کردند. مهدی نوزاد، سرپرست این لیگ، درباره مراحل رقابت توضیح داد که در روز نخست، مرحله تست برگزار شد و تیمها رباتهای خود را آزمایش کردند. پس از آن نیز مراحل اصلی مسابقه برگزار شد و تیمها رباتهای خود را در بخشهای مختلف به چالش کشیدند.
یکی از بخشهای متفاوت این رقابت، «رقابت فنی» بود که برای سنجش توانایی واقعی دانشآموزان در برنامهنویسی و کار با ربات طراحی شده بود. تیمها در این مرحله در شرایط قرنطینه قرار گرفتند و ارتباطی با خانواده یا سرپرستان خود نداشتند. قوانین و مأموریت جدید در اختیار آنان قرار گرفت و شرکتکنندگان حدود دو ساعت فرصت داشتند مسئله را تحلیل کنند، برنامهنویسی لازم را انجام دهند و ربات خود را برای اجرای مأموریت آماده کنند.
به گفته نوزاد، هدف از این شیوه آن بود که نتیجه رقابت صرفاً به عملکرد رباتی که پیش از مسابقه آماده شده بود وابسته نباشد و توانایی خود دانشآموزان در تحلیل مسئله جدید، برنامهنویسی و اعمال تغییرات روی ربات نیز مورد ارزیابی قرار گیرد.
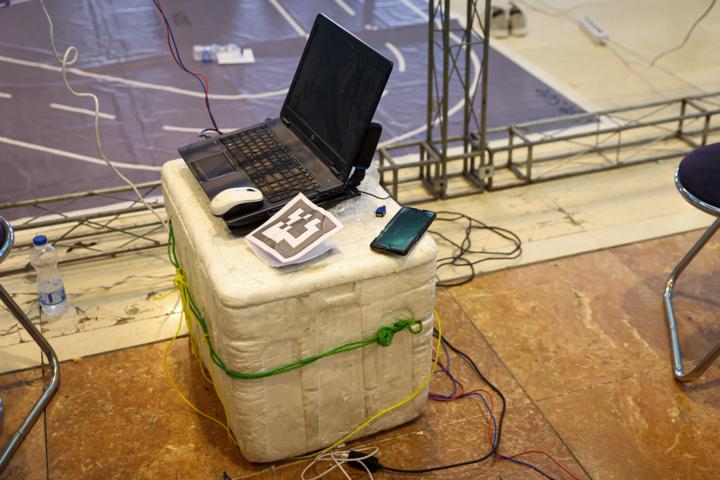
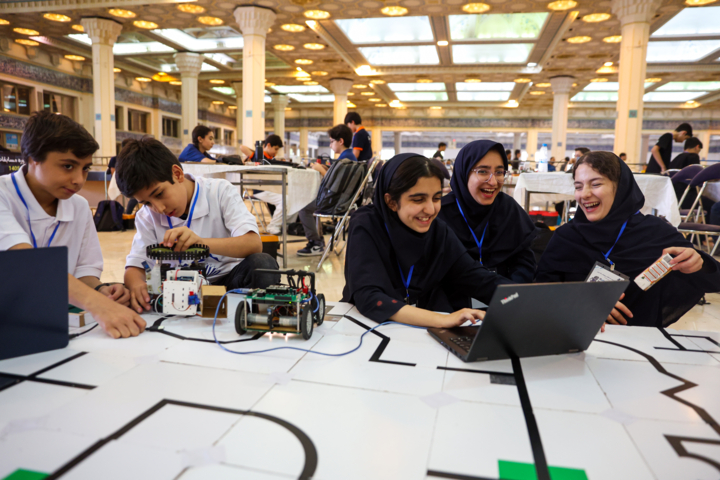
در لیگ «طراحی و ساخت» نیز ۵۴ تیم دانشآموزی در دو بخش مقدماتی و پیشرفته حضور داشتند. ویژگی اصلی این رقابت آن بود که دانشآموزان ربات آمادهای را وارد مسابقه نکردند، بلکه قوانین و مأموریت را در محل دریافت کردند و سپس با استفاده از قطعات در اختیار، ربات خود را طراحی و آماده کردند.
پارسا سمیعی، سرپرست لیگ طراحی و ساخت دانشآموزی، درباره این شیوه رقابت توضیح داد که تیمها پس از اعلام قوانین و مأموریت، باید در محل مسابقه و با رعایت محدودیتهای تعیینشده، ربات خود را طراحی و آماده میکردند. به گفته او، این روش باعث میشد توانایی، آموختهها و خلاقیت اعضای تیم بیشتر از عملکرد یک ربات از پیش آمادهشده مورد سنجش قرار گیرد.
وی افزود: مأموریتهای این لیگ نیز در مراحل مختلف تغییر کرده بود. در یکی از مراحل، تیمها باید رباتی طراحی میکردند که بتواند ۱۰ توپ بولینگ را به زمین بیندازد و در مرحله دیگر، ربات باید مسیر مشخصی را دنبال میکرد، از هزارتو عبور میکرد و به خانه یا کاشی پایانی میرسید. تغییر مأموریتها، تیمها را ملزم کرده بود در مدت کوتاه مسئله را تحلیل، راهحل فنی را انتخاب و نمونه عملی آن را آماده کنند.
در لیگ «شبیهساز امدادگر دانشآموزی» نیز شرکتکنندگان با محیطی شبیهسازیشده از یک منطقه بحرانزده مواجه شده بودند. شریفی، سرپرست این لیگ، توضیح داد که محیطهایی متأثر از بلایای طبیعی مانند زلزله در قالب هزارتو طراحی شده بود و دانشآموزان باید رباتهایی خودکار را برای کاوش محیط، عبور از موانع و شناسایی قربانیان آماده میکردند.
به گفته وی در این رقابت، رباتها باید بدون دخالت انسانی وارد محیط میشدند، فضای حادثهدیده را نقشهبرداری میکردند و قربانیانی را که با علائم و رنگهای مشخص روی دیوارها نشانگذاری شده بودند، شناسایی میکردند. استفاده از دوربین، پردازش تصویر و الگوریتمهای هوش مصنوعی بخشی از راهکارهای تیمها برای انجام این مأموریت بود. این لیگ در دو سطح مقدماتی و پیشرفته برگزار شده بود و در مجموع پنج تیم در آن به رقابت پرداختند.
وی اضافه کرد: در لیگهای پایه دانشآموزی نیز پنج رقابت شامل «فوتبالیست سهبهسه»، «فوتبالیست یکبهیک»، «روبوریس بیسیم»، «روبوریس سیمدار» و «لیگ لجستیک» برگزار شده بود. در فوتبالیست سهبهسه، ۲۵ تیم با ترکیبی از سه ربات شامل یک دروازهبان و دو مهاجم رقابت کردند و مسابقات پس از مرحله گروهی وارد مرحله حذفی شده بود.
وی بیان داشت: در فوتبالیست یکبهیک، ۴۱ تیم پس از ساخت و تأیید فنی رباتهای خود در محل مسابقه، در مرحله گروهی به میدان رفتند و تیمهای برتر به مرحله حذفی راه یافتند. در لیگ روبوریس بیسیم نیز ۱۷ تیم از دانشآموزان مقطع سوم تا ششم دبستان، رباتهای خود را در مسیرهایی با موانعی مانند زمین خاکی، ماسه، تونل و سطوح مواج هدایت کردند. چیدمان مسیر در روزهای مختلف تغییر کرده بود و رکورد زمانی مجموع رقابتها در تعیین تیمهای برتر نقش داشت.
روبوریس سیمدار نیز برای گروه سنی پیشدبستانی تا کلاس اول دبستان طراحی شده بود و ۳۶ تیم در آن حضور داشتند. موانع این لیگ متناسب با توانایی حرکتی و مهارت فنی کودکان سادهسازی شده بود و ثبت رکورد زمانی و عبور صحیح از موانع، معیار اصلی رقابت محسوب میشد. در لیگ لجستیک نیز ۱۳ تیم در سناریویی شبیه محیط انبار با یکدیگر رقابت کردند و رباتها باید اشکال هندسی مختلف را از نقاط مشخص جمعآوری و در سبدهای تعیینشده قرار میدادند.
در بخش صنعتی، لیگ «رباتهای سرویسرسان در کار» با حضور تیمهای دانشگاهی برگزار شده بود. وحید رستمی، مسئول برگزاری این لیگ، در این رابطه گفت که هدف رقابت، طراحی رباتهای خودران مجهز به بازوی متحرک برای فعالیت در محیطهای صنعتی و انبارهایی بود که حضور انسان در آنها دشوار یا همراه با خطر است.
وی ادامه داد: در این رقابت، رباتها باید به صورت خودکار موقعیت خود را در محیط تشخیص میدادند، قطعات مشخص را از میان اشیای دیگر شناسایی و انتخاب میکردند و آنها را با دقت به مقصد منتقل میکردند. از میان ۹ تیم ثبتنامکننده، چهار تیم به دلیل هزینههای ساخت و آمادهسازی توانسته بودند ربات خود را به مرحله نهایی برسانند و در راندهای مختلف توانمندیهای هوش مصنوعی و مکانیکی سامانههای خود را محک زده بودند.
لیگ «امدادگر ماز» نیز یکی دیگر از رقابتهایی بود که دانشآموزان را با سناریوهای شبیهسازیشده امداد و نجات مواجه کرده بود. سروش کیوانفرد، سرپرست این لیگ، در این باره اظهار داشت: رباتها باید در محیطی شبیه هزارتو و بدون داشتن نقشه قبلی حرکت میکردند و با موانعی مانند پله، شیبهای تند و آوار روبهرو میشدند. مأموریت نهایی رباتها شامل گشتزنی در هزارتو، شناسایی مصدومان، تحویل بستههای امدادی و بازگشت به نقطه شروع بود.
این رقابت در دو سطح ابتدایی و متوسطه برگزار شده بود و در سطح متوسطه، قوانین و شیوه داوری مطابق استانداردهای بینالمللی تنظیم شده بود؛ چرا که تیمهای برتر این بخش سهمیه حضور در مسابقات جهانی را کسب میکردند.
کیوانفرد همچنین توضیح داد که مسابقات ایراناوپن در دو مرحله برگزار شده بود و بخشی از رقابتها در اردیبهشتماه برای کسب سهمیه جهانی و بخش دیگری در شهریورماه برگزار شده بود.
در لیگ خودروهای خودران، ۱۰ تیم در مرحله نهایی حضور داشتند و طی سه روز مجموعاً ۱۲۰ دور مسابقه را در دو بخش «مسابقهای» و «شهری» پشت سر گذاشتند. امین اباذری، سرپرست این لیگ، هم گفت که محیط مسابقه در مقیاس یکهشتم تا یکدهم نمونههای واقعی طراحی شده و عناصری مانند چراغهای راهنمایی، تابلوها، پیچها، ساختمانها و موانع در آن شبیهسازی شده بود.
در بخش مسابقهای، خودروها باید با بیشترین سرعت ممکن مسیر را طی میکردند و در عین حال از برخورد با موانع جلوگیری میکردند. در بخش شهری، دقت عملکرد اهمیت بیشتری داشت و خودروها باید تابلوها، چراغهای راهنمایی، خطوط عابر پیاده و موانع را تشخیص میدادند و وظایفی مانند پارک کردن را نیز انجام میدادند.
اباذری درباره فناوری مورد استفاده تیمها گفت که هوش مصنوعی هسته اصلی عملکرد خودروها را تشکیل داده بود و تیمها از الگوریتمهای مختلف برای تشخیص خطوط مسیر، تابلوها، چراغهای راهنمایی و موانع استفاده کرده بودند. همچنین استفاده از انواع حسگرها مجاز بود و تیمها متناسب با معماری فنی خود از تجهیزات متفاوتی استفاده کرده بودند؛ برخی تیمها از حسگرهای فاصلهسنج و برخی دیگر از حسگرهای نقشهبرداری لیزری بهره گرفته بودند.
یکی از نکات مورد توجه در این رقابت، تفاوت سطح سختافزار تیمها بود. به گفته سرپرست لیگ، در حالی که تیمهای باسابقه از توان پردازشی بیشتری برخوردار بودند، یک تیم دانشآموزی با سختافزار بسیار ضعیفتر نیز توانسته بود عملکرد قابل توجهی داشته باشد و در میان تیمهای برتر قرار گیرد. در پایان نیز علاوه بر رتبههای اول تا سوم، عناوینی مانند بهترین طراحی خودرو و بهترین طراحی مکانیکی به تیمهای منتخب اختصاص یافته بود.
اباذری همچنین درباره سطح فنی رقابتها گفته بود که تیمها نسبت به دورههای گذشته پیشرفت محسوسی داشتند. او از برنامهریزی برای دوره بعدی مسابقات در فروردینماه خبر داده و گفته بود در صورت فراهم شدن شرایط، امکان برگزاری لیگ خودروهای خودران روی خودروهای واقعی نیز بررسی خواهد شد.
در ادامه، محمدصدرا جعفری، سرپرست لیگهای پایه دانشآموزی، درباره لیگ لجستیک که با حضور ۱۳ تیم برگزار شده بود، توضیح داد که سناریوی این لیگ بر شبیهسازی محیط انبار متمرکز بود. در هر راند، رباتها باید نقش کارگران هوشمند را ایفا میکردند و پس از دریافت سفارش از داور، اشکال هندسی مختلف شامل مربع، استوانه و کره را از نقاط مختلف زمین جمعآوری و در سبدهای تعیینشده قرار میدادند. سرعت عمل و دقت در جمعآوری صحیح سفارشها، مهمترین شاخص موفقیت تیمها در این لیگ بود.
جعفری همچنین با اشاره به هدف آموزشی مسابقات، اظهار کرد که تمامی لیگهای پایه معرفیشده بهصورت اپراتوری و تحت کنترل مستقیم دانشآموزان برگزار شده بودند. این لیگها بهعنوان مراحل نخست ورود دانشآموزان به عرصه رباتیک طراحی شده بودند و لیگهای هوشمند در سطوح بالاتر مسابقات ایراناپن، مرحله بعدی مسیر آموزشی آنان را تشکیل میدادند. دانشآموزان پس از کسب مهارتهای لازم در لیگهای پایه میتوانستند با آمادگی و اعتمادبهنفس بیشتر در رقابتهای پیشرفتهتر حضور پیدا کنند.
در بخش دیگری از این رقابتها، وحید رستمی، عضو هیئت علمی دانشگاه آزاد قزوین و مسئول برگزاری لیگ «رباتهای سرویسرسان در کار»، درباره اهداف و سناریوی این لیگ توضیح داد که این رقابت با هدف طراحی رباتهای خودران مجهز به بازوی متحرک برگزار شده بود تا رباتها بتوانند در انبارهای صنعتی و محیطهایی که حضور انسان در آنها دشوار یا همراه با خطر بود، از جمله محیطهای آلوده یا محلهای رنگپاشی، بخشی از وظایف نیروی انسانی را بر عهده بگیرند.
وی توضیح داد که اگرچه مأموریت رباتها در ظاهر به جابهجایی قطعات محدود میشد، اما اجرای آن از نظر عملیاتی پیچیدگی بالایی داشت. رباتها باید بهصورت کاملاً هوشمند موقعیت خود را در محیط تشخیص میدادند، قطعات مورد نظر را از میان سایر اشیا شناسایی و انتخاب میکردند و سپس آنها را با دقت و ایمنی به مقصد انتقال میدادند. تمامی این مراحل بهصورت خودکار و بدون دخالت مستقیم انسان انجام میشد.
رستمی همچنین درباره حضور تیمها در این لیگ گفت که در مجموع ۹ تیم برای شرکت در رقابتها ثبتنام کرده بودند، اما به دلیل هزینههای بالای ساخت و آمادهسازی رباتها، در نهایت چهار تیم توانسته بودند رباتهای خود را به مرحله نهایی برسانند. تیمهای حاضر نیز با تلاش مستمر و انجام عملیات اورهال و آمادهسازی رباتها، در راندهای مختلف توانمندیهای هوش مصنوعی و قابلیتهای مکانیکی دستگاههای خود را به رقابت گذاشته بودند.
مسئول برگزاری لیگ «رباتهای سرویسرسان در کار» همچنین با اشاره به سابقه شکلگیری این رقابتها در دانشگاه آزاد قزوین، بر ضرورت حمایت دانشگاهها و بخش صنعت از این رویداد تأکید کرد.
به گفته وی، این لیگ از جمله رقابتهایی بود که کاربردهای صنعتی آن بهصورت ملموس و عینی قابل مشاهده بود و میتوانست در حوزههایی مانند بهینهسازی خطوط تولید و ارتقای ایمنی نیروی انسانی مورد استفاده قرار گیرد.
رستمی در پایان ابراز امیدواری کرد که با توجه بیشتر به دستاوردهای این حوزه، زمینه ارتباط میان دانشجویان و صنعت تقویت شود و رباتهای توسعهیافته در این مسابقات بتوانند در آینده وارد محیطهای واقعی صنعتی و کارخانهها شوند.
بیستمین دوره مسابقات ربوکاپ آزاد ایران مجموعهای متنوع از رقابتهای دانشآموزی، دانشجویی و صنعتی را دربر گرفت؛ از رقابت کودکانی که رباتهای خود را در مسیرهای ساده هدایت کردند تا دانشآموزانی که در مدت محدود ربات طراحی و برنامهریزی کردند و تیمهای دانشگاهی که سامانههای خودران و رباتهای کاربردی برای محیطهای صنعتی را به میدان آوردند.
وجه مشترک بخش قابل توجهی از این رقابتها، قرار گرفتن شرکتکنندگان در موقعیت حل یک مسئله عملی بود؛ در برخی لیگها مسئله از قبل مشخص بود و در برخی دیگر، مأموریت در محل مسابقه اعلام شد. به این ترتیب، تیمها علاوه بر دانش فنی، مهارتهایی مانند تحلیل مسئله، تصمیمگیری، برنامهنویسی، طراحی، ساخت، کار گروهی و سازگاری با شرایط جدید را نیز در جریان رقابت به کار گرفتند.
بیستمین دوره مسابقات ربوکاپ آزاد ایران که از ۲۵ شهریورماه در مصلای امام خمینی (ره) آغاز به کار کرده بود، روز گذشته، ۲۷ شهریورماه، پس از سه روز رقابت با معرفی تیمهای برگزیده در لیگ های مختلف تخصصی به کار خود پایان داد.
در بخش رقابت های فنی و صنعتی تیم AURIGA در لیگ خودروهای خودران و سرویس رسان به مقام نخست رسید و تیم YRA در لیگ ربات های پرنده جایگاه اول را کسب کرد.
همچنین در لیگ طراحی و ساخت ربات پیشرفته تیم Pishnam_Electron رتبه اول را از آن خودکرد و تیم های RoboMAX و دریا هوشمند پارس نیز در شاخههای گوناگون هوش مصنوعی و ایده های نوآورانه به عنوان برگزیدگان نهایی معرفی شدند.
رقابت های فوتبالیست های رباتیک نیز با معرفی برترین ها در لیگ های یک به یک و سه به سه پیگیری شد که تیمهای خوارزمی ۶ و Roboland Team توانستند در ردههای اصلی سکوی نخست را به دست آورند.
در لیگ های امداد نیز تیم های خوارزمی ۷ و ۹ در کنار RoboDanesh و سایر تیم های دانش آموزی عملکرد موفقی داشتند و موفق به کسب عناوین برتر شدند.
انتهای پیام//
نظر شما